フィジカルAI(Physical AI)×ドローンとは ── 点検から「触って働く」空中ロボットへ
目次
2026年のAIロボティクス戦略、空中マニピュレーション、世界モデル、データ、経済安全保障から考える日本企業の勝ち筋
私たちは、社会課題 → 顧客業務 → フィジカルAI(Physical AI)の身体 → AI → 大学研究 → PoC → 事業化まで逆算して設計します。
三つの体制で担っています
公開日:2026年8月16日 / 最終更新:2026年8月18日
フィジカルAIドローン(Physical AI drone)とは、カメラや各種センサーで物理空間を認識し、AIが判断して自律飛行するだけでなく、対象への接近・接触・計測・操作・作業まで担うことを目指す「空中で働くAIロボット」です。
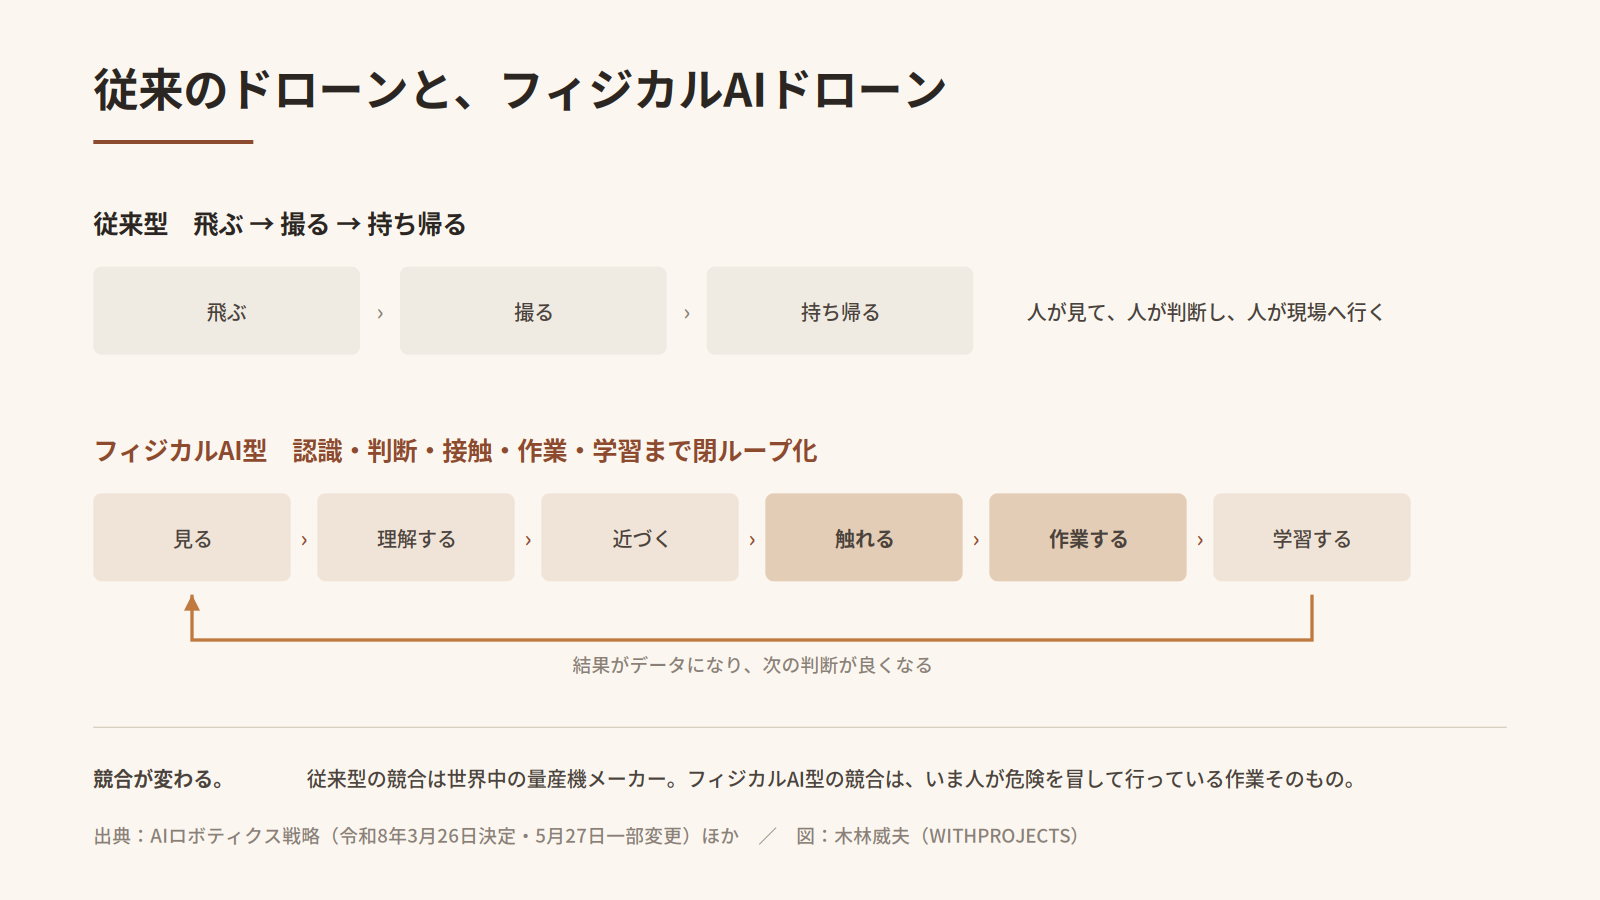
従来の産業用ドローンが「飛ぶ・撮る・持ち帰る」を中心としていたのに対し、フィジカルAIドローン(Physical AI drone)は「認識・判断・接近・接触・作業・結果確認・学習」までを閉ループ化します。
そして2026年、この転換には明確な政策的位置づけがあります。
日本の「AIロボティクス戦略」(2026年3月26日決定/同年5月27日一部変更)では、短期的に優先して実装に取り組む産業横断の共通タスクとして8つが選定され、そのうち2つが「点検(屋外・半屋外)」「点検(屋内)」です。 一方で中長期には、ロコモーションとマニピュレーションを高度に組み合わせること、バルブ・扉の開閉や分解・組立等の巧緻動作が技術課題として明記されています。さらに、マニピュレーション(エンドエフェクタを含む)は強化すべき重要な機能モジュール、モーター・減速機・センサは重要コンポーネントとして位置づけられています。
つまり、ここから一本の線が引けます。
点検する → 異常を見つける → 近づく → 触る → 測る → 操作する → 直す
「点検するドローン」から「触って作業するドローン」への進化は、日本のフィジカルAI政策の複数の重点領域が交差する場所にあります。
私は現在、製造企業・大学研究者・AI技術を実際に結びながら、既存の産業用ドローンを「飛ぶ・撮る機械」の延長ではなく、フィジカルAI作業機としてどう再設計すべきかという事業化に、当事者として関わっています。
守秘義務のため企業名・地域・機体仕様等は公開しません。その代わり、そこで実際に直面している経営判断と技術判断を、一般化して書きます。
1. なぜ今、フィジカルAI(Physical AI)とドローンなのか
人が減り続ける一方で、維持すべき物理資産は老朽化し、危険な現場はなくならないからです。
私がフィジカルAI(Physical AI)を見る出発点は、ロボット技術そのものではありません。AIと経済学、とりわけ文化資本の視点から、「人間が能力を発揮できる社会を、将来にわたってどう成立させるか」から逆算しています。
日本では人口減少が長期的に進みます。しかし、人間が維持しなければならない物理世界は減りません。道路、橋、トンネル、上下水道、港湾、発電設備、工場、プラント。これらは減らないどころか、経年で老朽化します。
さらに日本には、地震、津波、豪雨、土砂災害、火山があります。
つまり、働ける人は減り、維持すべき設備は老朽化し、危険な現場はなくならない。 この構造を人間の努力だけで支えるのは、いずれ難しくなります。
政府のAIロボティクス戦略も、背景の第一に「人口減少を背景とした構造的な人手不足が、幅広い産業・地域で深刻化」を挙げ、日本を「課題先進国」と位置づけたうえで、AIロボティクスを戦略領域として先行的に社会実装する必要があるとしています。
スマートシティの次に必要なのは「動ける社会」
スマートシティ、スマートローカルが当たり前になる社会では、「何が起きているか分かる」だけでは足りません。
橋の劣化が分かる。配管の異常が分かる。災害現場で何が起きているか分かる。その次には必ず、「では、誰がそこへ行くのか」が残ります。
必要なのは、
Sense → Think → Act
見る社会から、考える社会へ。さらに、動ける社会へ。
そして、床にはすでにロボットがいます
工場の床にはAMR(自律走行搬送ロボット)があります。決まった場所にはロボットアームがあります。
しかし、橋梁の裏側、鉄塔、送電設備、風力発電設備、煙突、大型タンク、高所配管、天井設備、プラント内部の配管密集部、稼働中設備の上部と裏側、災害現場、倒壊建物、高温・有毒・放射線区域はどうか。
壁面走行ロボット、クローラ、ロープアクセス、高所作業車といった手段もあります。ただしいずれも、足場・支点・経路を必要とします。固定設備や地上走行ロボットでは到達しにくい高所・狭所・設備裏へ、経路を用意せずに空中からアクセスできることが、ドローンの大きな優位性です。
政策側も、災害・廃炉等の過酷環境を再現したモックアップ環境やテストベッドの構築を施策に含め、共通の技術課題として「高耐熱・防水防塵や低照度・煙環境への対応」を挙げています。人が行けない場所こそが、主戦場として認識されています。
2. フィジカルAIドローンとは何か
画像認識AIを搭載したドローンではありません。知覚・判断・制御・身体・作業・データを一体化したロボットシステムです。
従来の産業用ドローンを単純化すると、
飛ぶ → 撮る → 帰る
です。高度な自律飛行や画像解析が入っていても、異常を発見した後は、人が判断し、人が現場へ行き、人が作業する——という構造が多く残ります。
フィジカルAIドローン(Physical AI drone)では、その先を目指します。
飛ぶ → 見る → 状況を理解する → 判断する → 接近する → 接触する → 作業する → 結果を確認する → 学習する
政府のAIロボティクス戦略も、競争軸がロボット単体の性能競争にとどまらず、AIモデル・データ・計算資源・量産能力・実装能力等の産業システム全体における付加価値領域のポジション獲得へ移っていると整理しています。そして今後の競争軸は、コンピューティング、制御系、駆動系、知覚系を統合したフィジカル・インテリジェント・システムの「統合力・運用力」へ変化する、としています。
何が変わるのか:競合が変わります
従来型ドローンの競合は、世界中の量産機メーカーです。 価格と台数で戦います。
フィジカルAIドローン(Physical AI drone)の競合は、いま人間が危険を冒して行っている作業そのものです。
置き換えの対象が「他社の機体」ではなく「人の作業」になった瞬間、市場の大きさも、価格の決まり方も、収益構造も、まったく変わります。
そして重要なのは、基盤技術の多くは共通するということです。飛行制御も、機体構造も、センサーも、量産の考え方も重なります。違うのは設計の前提です。 ただしその前提の違いは、反力、重量配分、ペイロード、電力、推進系といった具体的な設計要件の違いとして現れます(6章で詳述します)。
3. なぜ「点検ドローンの次は作業ドローン」なのか
点検は短期先行タスク、マニピュレーションは重要機能モジュール、巧緻動作は共通技術課題。この3つが重なる場所だからです。
一次資料に即して確認します。
① 点検は、短期先行タスクに選ばれています
現行のAIロボティクス実装ロードマップでは、短期的に優先して実装に取り組む産業横断の共通タスクとして、8つが選定されています。
点検(屋外・半屋外)/点検(屋内)/搬送(屋外・半屋外)/搬送(屋内)/清掃/入出荷・パレタイズ/ハンドリング/溶接・塗装・加工
8タスクのうち2つが点検です。 「見廻る」「モノを動かす」といった簡易な認知・判断・計画で実行可能な動作を中心に、多くの市場で共通するタスクとして選定されています(資料は8タスクを列挙するもので、相互の優先順位を示すものではありません)。
② マニピュレーションは、強化すべき重要モジュールです
供給側の施策として、こう明記されています。
重要な機能モジュール(ロコモーション、マニピュレーション(エンドエフェクタを含む)等)・コンポーネント(モーター、減速機、センサ等)に関する国内開発・生産能力を強化する
③ 巧緻動作は、未解決の共通課題です
複数分野に共通する技術課題として、バルブ・扉の開閉や、分解・組立等の巧緻動作の実現が挙げられています。中長期の方向性としても、複雑な認知・判断・計画や器用さを要するためハードルが高い「指作業」に着目し、ロコモーションとマニピュレーションを高度に組み合わせる方針が示されています。
3つを重ねると、線が引けます
点検は短期の先行領域。触って作業することは、次の技術課題。
この2つをつなぐ空中ロボットが、フィジカルAIドローン(Physical AI drone)です。
なお同戦略は、18分野を対象に2040年までに1,000万台規模のAIロボットを国内導入し、世界市場の3割超を確保して60兆円規模の市場のうち20兆円規模を獲得する目標を掲げています。
4. ドローンは本当に「触って作業」できるのか
できます。ただし、普通のドローンにアームを付ければ終わり、ではありません。
ここからがロボティクスです。
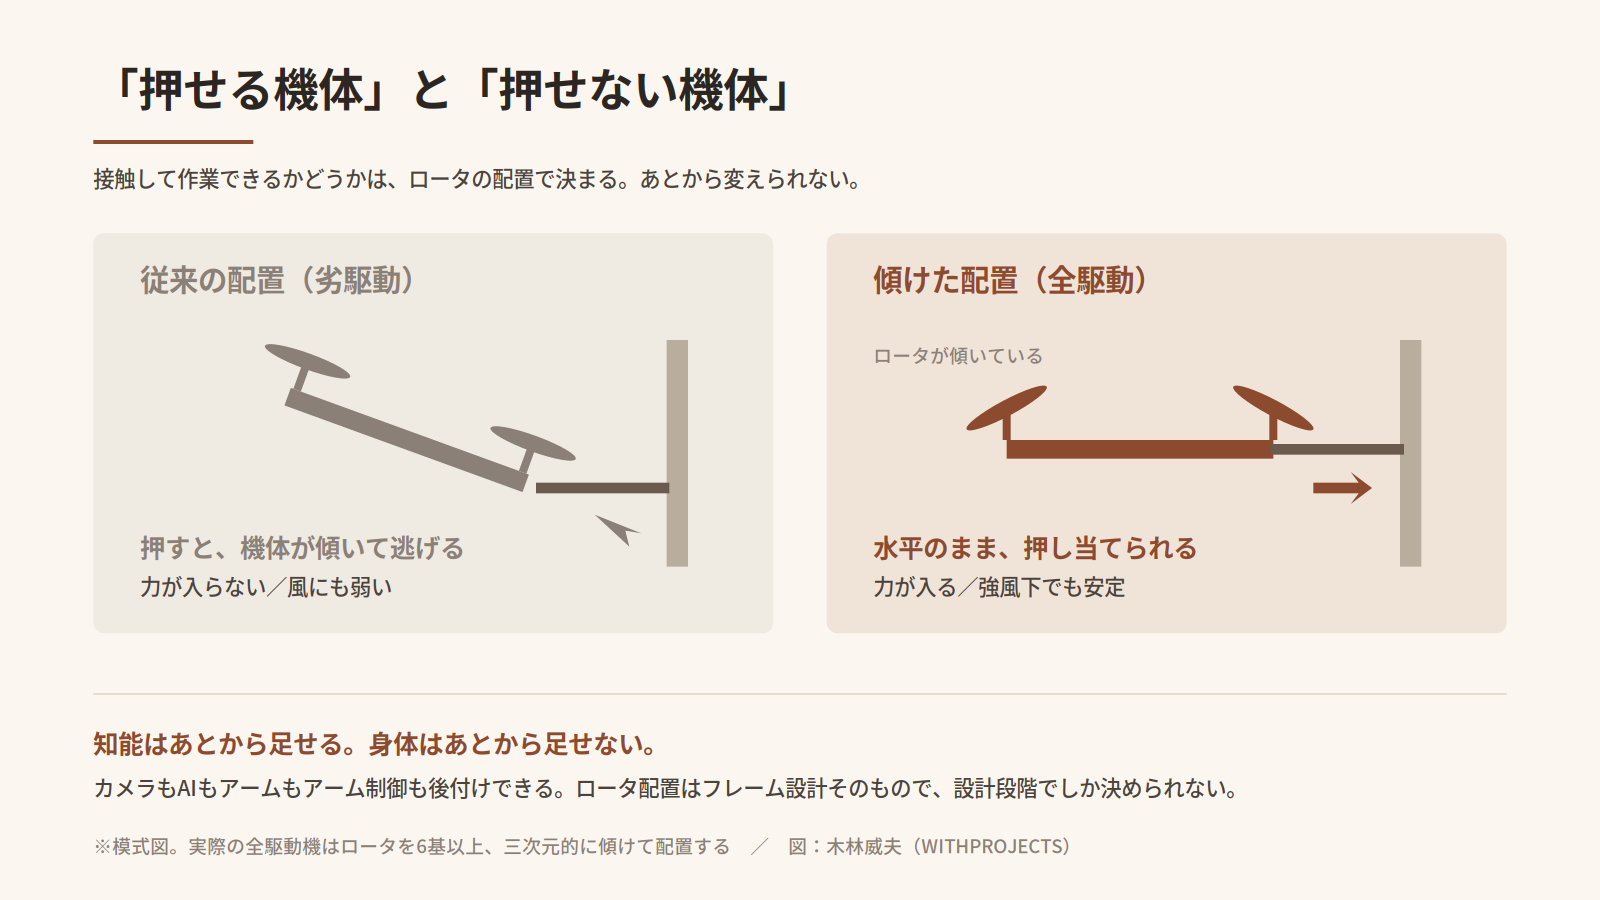
一般的なマルチローター機は、ロータが主に上方向へ推力を出します。前へ進むには、機体そのものを傾けます。飛ぶだけなら、これは合理的な設計です。
しかし、壁へセンサーを押し当てる、工具を使う、設備を押す、バルブを操作する——といった接触作業では、対象から反力が返ります。機体が傾いたり、位置・姿勢が乱れたりすると、精密な作業になりません。
「飛べる」と「空中で力を出せる」は、別の能力です。
研究は、すでに存在します
この課題は、日本の学会論文で正面から扱われています。
計測自動制御学会論文集に掲載された「対称平面傾斜ロータ構造をもつヘキサロータ型全駆動UAVの動的可操作性解析と設計最適化」(田所祐一・伊吹竜也・三平満司、東京工業大学/現・東京科学大学、2017年)は、要旨でこう述べています。
ヘキサロータ型全駆動UAVは、6機のロータで空間の6自由度を同時に制御できるという特徴をもつ。全駆動UAVは、従来の劣駆動UAVと比較して外乱耐性や作業性能において優位性がある。 また、機体の構造を決定する設計変数であるロータの配置や傾斜を適切に決定することで、機体ごとに加速しやすい方向を変更することができる。本研究ではこの特徴を力学的に解析し、空中作業に適したUAVの構造の導出を行う。
「ロータの配置と傾斜が、作業性能を決める」というのは、私の主張ではありません。査読を通った学術的知見です。
また、日本ロボット学会誌に掲載された「推力により天井固定可能なロータ分散型飛行マニピュレータの開発と飛行・吸着および手先位置制御」(西尾卓純・趙漠居・岡田慧・稲葉雅幸、東京大学、2022年)では、ロータ分散型の空中マニピュレータを開発し、ロータ推力によって天井に固定(吸着)し、静止摩擦とZMP条件を考慮した二次計画法ベースの制御によって手先位置を制御する手法が提案されています。
「空中で物に触るロボット」は空想ではありません。問題は、それを産業としてどう成立させるかです。
5. 全駆動ドローンとは何か
全駆動ドローンとは、ロータの配置や傾斜を工夫することで、機体姿勢を大きく変えずに複数方向へ力を発生できるよう設計された飛行ロボットです。
普通のドローンが横方向へ移動するときには、機体を傾けます。全駆動型では、ロータ自体の推力方向を設計することで、姿勢を保ちながら横方向へ力を出すことが可能になります。
この能力は、壁への接触、押し当て計測、空中作業、外乱への対応、精密な位置・姿勢制御と相性があります。
ただし、全駆動なら必ず優れているわけではありません
ロータを傾ければ、浮上に直接使われない推力成分も生まれます。空力干渉、重量、消費電力、ペイロード、飛行時間とのトレードオフがあります。
前掲のSICE論文も、ロータの配置や傾斜という設計変数によって機体ごとに加速しやすい方向が変わることを示したうえで、用途に応じた設計最適化を論じています。つまり「全駆動にする/しない」ではなく、どんな作業をさせたいかから構造を導出するという問題設定です。
だから、
「全駆動が良さそうだから採用する」ではありません。
必要な作業から逆算して、どんな力を、どの方向へ、どのくらい、どの精度で出す必要があるかを決め、そこから身体を設計します。
そしてこの判断は、机上の議論ではなく実測で確かめられます。全駆動機のロータは常に斜めの流れの中で回り続けるため、流入角度を振った状態での推力・空気抵抗・モーメントの計測が必要になります。国内には、文部科学省の先端研究基盤共用・プラットフォーム形成事業に採択された共用促進の枠組みを持ち、学外に開かれた風洞実験施設があります。実際に、国内のドローン企業が風速・流入角度・回転数を変化させながらプロペラの空力特性を計測した事例も公表されています。
先行している会社は、すでにここを使っています。
6. ドローンにアームを付けると、何が難しくなるのか
反力、重心、空力、搭載余力の4つです。いずれもAIモデルの差し替えでは解決しません。
① 反力
物を押せば、同じ力が機体へ返ります。飛行制御とアーム制御を別々に考えるだけでは足りません。
② 重心
アームが動けば重心位置が変わります。工具や対象物を持てば、さらに変わります。
③ 空力
ロータを傾ける。アームを出す。壁や天井へ近づく。通常飛行とは違う空気の流れが生まれます。
④ 搭載余力
アーム、センサー、エッジAI、工具、電池。すべてに重量があります。
つまりフィジカルAIドローン(Physical AI drone)は、AIソフトを後付けするプロジェクトではありません。機械・流体・制御・AI・材料・電源を、一つの身体として設計するプロジェクトです。
7. 後から変えやすい「知能」と、後戻りしにくい「身体」
知能は比較的更新しやすく、身体の中核設計は後戻りコストが高い。 順番を間違えると、機体そのものの作り直しになります。
現在進行中の企業案件でも、ここは最も重要な判断になっています。
比較的更新しやすいもの
AIモデル、認識アルゴリズム、世界モデル、センサー、ソフトウェア、アーム本体、アームの制御ソフト。もちろんこれらにも、インターフェース、電力、計算資源、搭載スペースの制約はかかります。しかし、その枠の中でなら差し替えが利きます。
完成後に大きく変えようとすると、機体そのものの再設計になりやすいもの
フレーム構造、ロータ配置、重量配分、推進系、搭載余力、電源設計、接触反力を受ける構造
だから私は、知能の完成を待ってから身体を決めるのではなく、将来やらせたい仕事から身体を逆算するという順番を取ります。
アームを載せるかどうかは、あとで決められます。
アームを載せられる機体にしておくかどうかは、いま決めるしかありません。
同じことが安全性にも当てはまります。ロータが1基止まっても姿勢を保って飛び続けられる耐故障設計も、ロータ配置の問題です。インフラ点検や有人地帯上空など、安全性要求の高い用途では重要な設計論点になります。そしてこれも、後から足せません。
コピーにするなら、こうなります。
AIは更新できる。ロータ配置は、完成後には簡単に変えられない。
フィジカルAI(Physical AI)では、AIの性能だけでなく、「どんな現実を経験し、どんな行動を実行できる身体を持っているか」が競争力になります。
8. World Model・VLAは、ドローンをどう変えるのか
単純な画像認識から、「この行動をしたら何が起きるか」を扱う段階へ変えます。
フィジカルAI(Physical AI)では、「今どういう状態なのか」「この行動をしたら何が起きるか」「目的を達成するには次に何をするか」まで扱う必要があります。そのため、世界モデル(World Model)、マルチモーダル基盤モデル、Vision-Language-Action(VLA)的な考え方が重要になります。
政府戦略でも、製造業等の現場データを活用したロボット基盤モデル開発、国産マルチモーダル基盤モデル、世界モデルを含む先端的な技術基盤の構築が明記されています。また、AIRoA(AIロボット協会)が開発する国産ロボット基盤モデルについては、2027年6月頃を目途にベータ版をオープンソースで公開し、順次アップデートする計画が示されています。GENIACも活用し、現場環境でのロボット運用や大規模なデータ収集・加工によりAIモデルの開発・改善を図る、とされています。
しかし重要なのは、モデルだけではありません。
フィジカルAI(Physical AI)では、モデルを育てる現実世界のデータが必要です。 そして、それは工場にも、現場にも、ドローンの飛行にもあります。
9. なぜドローンのデータが重要なのか
ドローンは「移動するセンサー」であり、固定設備には取れない「空間 × 時間 × 知覚 × 行動 × 結果」を取得できるからです。
固定カメラは、その場所からしか世界を見られません。固定ロボットアームも、基本的には一定の作業空間の中で動きます。
ドローンは違います。自分で視点を動かせます。 上から見る。下から見る。設備の裏へ回る。対象へ近づく。接触する。離れる。
そしてPhysical AI化すると、「何を見たか」だけでなく、「何を見て、どう判断し、どう動き、その結果何が起きたか」を連続して取得できます。
同じ対象について、
移動前 → 接近中 → 接触 → 作業 → 作業後
まで一続きに取れる。これが、フィジカルAI(Physical AI)の学習にとって極めて価値の高い実世界データです。
政府のAIロボティクス戦略も、日本の強みとして「高品質な現場データ」を明記し、勝ち筋として現場データと実装・運用ノウハウを核に社会実装を先行実現し、データ獲得 → モデル改善 → 他分野への横展開の循環を確立することを掲げています。
だから私は、将来のPhysical AI企業を機体販売台数だけでは評価しません。 どれだけ価値のある実世界データを継続的に生産できるか。ここも資産になります。

10. データを全部出せばいいわけではない
必要なのは「守る/出す」の二択ではなく、精製するという発想です。
ドローンが取得するデータには、映像、位置、飛行経路、設備構造、センサーデータ、三次元形状、通信情報、ソフトウェア情報などが含まれます。
政府機関等における無人航空機の調達等に関する方針でも、カメラやセンサー情報、飛行記録データの窃取、機体の乗っ取り、ソフトウェアの書き換えといったリスクが挙げられています。安全保障は重要です。
しかし、「危険だから全部閉じる」だけでもいけません。 フィジカルAI(Physical AI)時代には、現場データがAIを育てる資源になるからです。全部閉じれば、世界のロボット基盤モデルは日本の現場を一度も見ないまま完成します。
私はこれを「Physical AIデータ精製モデル」として整理しています。
Secret(出さない)/ Refined(技術指紋と企業固有性を削り、物理現象として利用可能にする)/ Learning(状態・行動・結果・失敗・復旧をAIが学習できる形にする)
そして重要なのは、どの層になるかはデータ項目名では決まらないということです。
同じトルクデータでも、高い時間解像度で映像・指令値・関節情報等と同期していれば、装置特性や制御ノウハウを推定されるリスクは高まります。逆に、解像度と同期を設計すれば、技術指紋を削りながら学習価値を残せる可能性があります。
データの種類 × 解像度 × 同期性 → 技術指紋リスク → 精製方法
精製は、単にデータを売るための技術ではありません。安全に世界へ出すための技術です。
詳細は別稿「Physical AI時代、日本の工場データを『守るだけ』では負ける」で扱っています。
11. データを出すことは、規格を取りに行くことでもある
広く使われるデータは、評価基準、接続仕様、そして最終的には身体設計にまで影響します。
フィジカルAI(Physical AI)データの価値は、販売収益だけではありません。因果は4段階の連鎖になっています。
Data → Benchmark → Interface → Physical Design
データが使われる。そのデータでモデル性能を比較するベンチマークが使われる。そのベンチマークへ接続するデータ形式やインターフェースが使われる。最終的には、その条件で高い性能を出せるセンサー、モーター、減速機、機構、身体設計へ、ハード側も寄ってくる。
鎖の後ろへ行くほど、剥がしにくくなります。 データ形式だけなら変換できます。しかしベンチマークが市場の評価軸になれば無視しにくい。インターフェースや身体設計まで到達すると、標準を外すために製品側の再設計が必要になります。
政府戦略も、機能モジュール、コンポーネント、インターフェース、データ形式、安全論証等の標準化・共通化を進める方針を明記しています。

ただし、日本がやってはいけないことがあります
「日本が作れるもの」から規格を作ることです。
先に高性能な仕様を作り、世界に使ってもらおうとする。私はこれを技術起点規格化の罠と呼んでいます。技術が本物でも、世界がその水準の解決を必要としていなければ、規格にはなりません。
正しい順番は逆です。需要起点データ規格化です。
世界で継続的に金が払われる需要
× 日本でしか取りにくい現場データ
× シミュレーションでは代替しにくい経験
× 買った側が簡単に自社形式へ吸収できない構造
この交点を狙います。規格化は目的ではありません。世界需要を解く過程で、日本の表現・評価・部品が結果的に標準になる状態を狙う。 これが重要です。
12. なぜ「国産ドローン」が重要なのか
機体そのものではなく、機体が持ち帰るデータが理由です。そして制度はすでに申請段階に入っています。
令和7年12月 ── 無人航空機が経済安全保障推進法に基づく特定重要物資として政令指定
2026年2月2日 ── 指定が施行
2026年3月 ── 経済産業省が「無人航空機に係る安定供給確保を図るための取組方針」を公表。供給確保計画の申請受付が開始(窓口:次世代空モビリティ政策室)
目標も明確です。無人機産業基盤強化検討会の中間取りまとめ(令和7年12月24日)によれば、2030年時点の国内需要は全体で約14万台と見込まれ、そのうち安定供給と情報セキュリティの確保が特に求められる点検・物流・防犯の3用途に対して、約8万台の完成機体と、その生産に必要な重要部品の供給が目標とされています。
「重要部品」が目標の中に明記されている点が重要です。 完成機を作っていない企業も、対象になり得ます。
ただし「日本製なら何でも売れる」ではありません
重要なのは、Trustedな身体と、Trustedなデータ経路を持てるかです。
撮像素子 → ISP → エッジ処理 → SDK → 通信 → ストレージ → クラウド → モデル学習系 → アップデート経路
この経路のどこか一箇所でも意図しない外部へ抜ける経路があれば、下流でどれだけ丁寧に匿名化しても意味がありません。 精製の起点は、カメラの中にあります。
政府戦略も、供給側の施策としてエッジに最適化された半導体の設計・製造基盤の強化(”System to Silicon”)や、高品質なデータ取得やリアルタイム処理が可能なセンシング・エッジ・プラットフォームの構築を掲げています。データを設計することと、部品を持つことは、同じ一つの課題です。
13. 日本企業は、完成機だけで世界を取る必要はない
安全保障用途では、完成機にも部品にも要件が強まります。だからこそ、複数のレイヤーで海外市場へ入る設計が要ります。
まず、よくある誤解を否定しておきます。「完成機には国籍が問われるが、部品には問われない」——これは正しくありません。
安全保障に関わる調達では、完成機だけでなく、コンポーネントやモジュール、ソフトウェアについても、原産地、サプライチェーン、認証、セキュリティの要件が課される方向にあります。 「部品なら要件がかからない」わけではありません。
しかし、要件があることと、参入できないことは別です。
各国が自国でフィジカルAI(Physical AI)を構築しようとするほど、それを成立させる重要コンポーネントの需要は世界中で増えます。 そして、要件を満たして各国の信頼されるサプライチェーンに入ることは、完成機ブランドで市場を取ることより現実的な場合があります。
だから、レイヤーを複数持つ
「日本製完成機をそのまま世界中へ売る」だけを世界戦略にする必要はありません。海外市場への入口は複数あります。
完成機
重要コンポーネント(モーター、減速機、アクチュエータ、軸受、センサー、カメラ、軽量材料、電池、通信、エッジコンピューティング、関節、工具、エンドエフェクタ)
モジュール
技術ライセンス
データ
評価基盤・ベンチマーク
このうち日本企業にとって特に大きな機会があるのが、フィジカルAI(Physical AI)を成立させる重要コンポーネントです。
政府戦略も、重要な機能モジュール(ロコモーション、マニピュレーション(エンドエフェクタを含む)等)・コンポーネント(モーター、減速機、センサ等)に関する国内開発・生産能力の強化を明記しています。無人航空機の供給確保の目標にも、完成機体だけでなく「その生産に必要な重要部品」が含まれています。
そして、すり合わせが効く領域です
vでは、AI × 材料 × 機構 × 制御 × 製造 × 現場を一体で成立させる必要があります。モーターを変えれば重量が変わり、重量が変われば構造が変わり、構造が変われば振動が変わり、センサー精度と熱と電池持続時間と制御特性が変わる。
ここには、日本の製造業が長年蓄積してきた能力を再配置できる余地があります。政府戦略も日本の強みとして「世界有数の産業用ロボット、部品・素材・装置のサプライチェーン、実装・運用ノウハウ、品質・安全性を確保した設計思想、高品質な現場データ」を挙げています。
世界最大のドローンブランドにならなくても、世界中のフィジカルAI(Physical AI)に日本の重要部品が入っている、という勝ち方があります。
14. 現在進行中の案件で、実際に扱っている論点
企業名、地域、固有技術は伏せます。ただし、いま実際に下している判断は、抽象化すればお伝えできます。同種の課題を抱える企業が多いと考えるためです。
■ 既存ドローンのゴールそのものを再定義する
完成させることが目的なのか。それとも将来、接触・作業までできるフィジカルAI(Physical AI)へ拡張するのか。ゴールが変われば身体設計も変わります。
■ 後から追加できるものと、後戻りしにくいものを分ける
AIと身体を同じ時間軸で考えません。身体側で先に決めなければならないものを抽出します。
■ 空力・制御のトレードオフを実測する
技術者同士が「できそう」「効率が悪そう」と議論するだけでは決めません。大学の共用研究設備を使い、判断に必要な数字を取る開発プロセスへ変えます。
■ 不足技術だけを外から足す
世界モデル、自律航行、力制御、マニピュレーション。全部を一社で内製する必要はありません。既存資産を残しながら、足りないレイヤーだけを大学・企業から結合します。
■ 機体だけでなく、データ事業まで同時に設計する
売って終わる機械ではなく、運用、AI更新、データ、規格、部品展開まで事業構造を上げます。
15. 事業は4段階で作る
いきなり万能な自律作業機を作る必要はありません。
段階
機能
顧客価値
Phase 1|見る
自律飛行、RGB、LiDAR、熱、音、異常検知
人が見に行かなくてよい
Phase 2|触る
プローブ、接触センサー、簡易計測
人が測りに行かなくてよい
Phase 3|操作する
アーム、工具、エンドエフェクタ
人が触りに行かなくてよい
Phase 4|自律作業する
世界モデル、タスク計画、行動生成、結果確認、学習
人が常時操作しなくてよい
そして収益モデルも上げます。
機体販売 → 運用 → AI更新 → データ → 部品・規格
見落とされがちな論点:稼働率が売上になる
商品が「機体」から「稼働」に変わった瞬間、止まる機械は売上が立ちません。 そして最初に止まるのは、いちばん動いている部分です。高頻度で動作する摺動部、関節、異材接合部など。
つまり量産段階では、機構寿命が事業条件になります。 摩耗や潤滑の性能は、表面・界面で起きる化学状態まで含めて決まる場合があります。放射光等を用いて動作中の界面状態を解析する研究手法も国内にあります。
性能を上げるための研究ではありません。事業モデルを成立させるための工程です。
ここまで設計すると、ドローンメーカーという枠を超えます。
16. 自社でやりたい企業は、最初に何をすべきか
ロボットを買うことでも、AI会社へ連絡することでもありません。自社の資産を5つに分解することです。
① 技術
材料、加工、モーター、センサー、制御、通信、ソフトウェア。何を持っているか。
② 顧客
誰がその技術をすでに買っているか。
③ 現場
人間が何をしているか。危険作業、高所、狭所、反復作業、熟練作業。
④ データ
何を測っているか。何が残っているか。誰が利用できる権利を持っているか。
⑤ 将来需要
10年後、その業界で人間がやり続けることが困難になる物理タスクは何か。
ここから、次の順で逆算します。私はこれをPhysical AI逆算モデルと呼んでいます。
社会課題 → 物理タスク → 必要な身体 → AI → データ → 技術 → 企業・大学 → PoC → 事業
ロボットから用途を探しません。
17. 日本に不足しているのは、研究そのものではなく「結合設計」
日本には技術があります。大学にも研究があります。企業にも製造能力があります。現場もあります。
問題は、それらが社会課題と事業目的から逆算して一つのシステムになっていないことです。
例えば「高所設備の危険作業を無人化する」というゴールを置けば、飛行ロボット、制御、マニピュレーション、材料、流体、センシング、世界モデル、インフラ工学、データが、一つのプロジェクトになります。
大学研究者を紹介するだけでは足りません。企業課題 → 技術要件 → 研究テーマ → PoC → 事業までつなぐ必要があります。
経済産業省の推計では、AIやロボットの開発・活用を担う専門人材は2040年に国内で339万人不足するとされています。ただし本当に不足するのは、AIエンジニアの頭数だけではないと私は考えています。分野を横断して翻訳し、産業へ実装できる人です。
私はその役割を自分で担っていますし、これからその役割を担える人材を増やしていく立場でもあります。
フィジカルAI(Physical AI)で日本が勝てるかどうかは、モデルの性能ではなく、結合の速度で決まります。
18. まとめ:空中フィジカルAIで、日本はどこを取るか
人が減り、インフラは老朽化する。人が行けない場所の作業は、産業の選択肢ではなく社会の必要条件になる
床にはロボットがいる。足場や経路を用意せずに高所・狭所・設備裏へ届くのが、ドローンの優位
政策の交点にある。点検は短期先行領域、マニピュレーションは重要モジュール、巧緻動作は共通課題
「ロータの配置と傾斜が作業性能を決める」のは、査読論文が示した知見
AIは更新できる。ロータ配置は、完成後には簡単に変えられない
全駆動は万能ではない。必要な作業から逆算し、実測で確かめる
ドローンは「移動するセンサー」であり、空間 × 時間 × 知覚 × 行動 × 結果を取れる
データは守るか出すかではなく、精製する
データを出すことは、規格を取りに行くことでもある。ただし需要起点で
安全保障要件は完成機にも部品にもかかる。だからこそ完成機・部品・モジュール・ライセンス・データと、複数レイヤーで海外へ出る
稼働率が売上になるので、機構寿命が事業条件になる
足りないのは技術ではなく、結合設計
そして、いま開発中の機体があるなら——
ロータの配置と搭載余力だけは、「アームを載せる前提」で決めてください。
それ以外は、あとから足せます。この判断をいまする会社と、飛べてから考える会社は、数年後に別の市場にいます。
FAQ
よくある質問
Q. フィジカルAIドローン(Physical AI drone)とは何ですか?
A. 現実世界をセンサーで認識し、AIが判断して自律飛行するだけでなく、接触、計測、操作、作業、結果確認まで行うことを目指す空中ロボットです。従来型ドローンの中心が「飛行・撮影・データ取得」であるのに対し、そのデータを使って判断し、現実世界へ物理的な行動を返すところまでを対象とします。
Q. 普通のドローンにAIとアームを付ければ、作業できるようになりますか?
A. 十分ではありません。接触時の反力、重心変動、機体姿勢、推力方向、空力、ペイロードを同時に設計する必要があります。空中マニピュレーションは独立したロボティクス研究領域として研究されています。
Q. 全駆動ドローンとは何ですか?
A. ロータを傾けて配置するなどして、機体姿勢を大きく変更せずに複数方向へ力を出せるようにした飛行ロボットです。計測自動制御学会論文集の研究では、全駆動UAVは従来の劣駆動UAVと比較して外乱耐性や作業性能において優位性があるとされています。一方で効率や空力等とのトレードオフがあるため、用途別の設計が必要です。
Q. 全駆動にすると効率が落ちるなら、採用すべきではないのでは?
A. 落ちる量と、軽量化などで取り返せる量の引き算で決まります。そしてその数字は、共用の風洞で流入角度を振った実測により確かめられます。憶測で決める必要はありません。
Q. 日本政府はフィジカルAIドローン(Physical AI drone)を支援していますか?
A. ドローンだけを対象とした単一政策ではありませんが、現行のAIロボティクス戦略では点検、マニピュレーション、重要コンポーネント、現場データ等が重点化されています。また無人航空機は経済安全保障政策上の対象となり、2026年3月から供給確保計画の申請受付が始まっています。
Q. ドローンメーカーでなくてもフィジカルAI(Physical AI)市場へ参入できますか?
A. 可能です。フィジカルAI(Physical AI)にはモーター、減速機、センサー、材料、通信、エッジコンピューティング等、多数の部品・技術が必要です。政府戦略も重要コンポーネントの国内開発・生産能力強化を掲げています。
Q. フィジカルAI(Physical AI)ではデータを外部へ出して大丈夫ですか?
A. 一律には判断できません。映像、位置、センサーデータ、設備情報等には機密が含まれる可能性があります。データの種類だけでなく、時間解像度、同期性、組み合わせ、権利関係、利用目的まで含めて設計する必要があります。
更新履歴
2026年8月16日|初版公開
2026年5月27日に一部変更された現行「AIロボティクス戦略」を基準に、対象18分野、短期優先タスク、マニピュレーション、重要コンポーネント等を反映。
政府「AIロボティクス戦略」は2026年3月26日決定後、同年5月27日に一部変更されています。実装ロードマップの対象は18分野です。3月時点の資料を参照した記述には異なる分野数が記載されている場合があるため、本記事は一部変更後の現行版に基づいています。
AIロボティクス・無人航空機関連政策は更新が速いため、本記事では今後も一次資料の変更を確認し、内容を更新します。
なお本記事は、原則として一次資料に記載のある事項のみを根拠としています。報道のみを出典とする数値は掲載していません。
開発中のドローンを、フィジカルAI(Physical AI)作業機へ拡張できるか整理します
自社のモーター、材料、機構、センサーはフィジカルAI(Physical AI)のどこで効くのか
既存のドローン・ロボットを、接触・作業まで担う機体へ拡張したい
ソフトウェア側が進まない。誰を追加すべきか分からない
人が行っている危険作業を無人化したい
取得するデータをどう資産化し、どう守るか設計したい
大学研究者と組みたいが、誰とどう組めばいいか分からない
国の支援制度に、自社がどう乗れるか整理したい
構想段階からで構いません。 むしろ、機体仕様が固定される前のほうが、事業を大きく設計できます。
お仕事のご依頼
AI・FDE・事業AIロジック化
|WITHPROJECTS株式会社
AI実装、FDE(Forward Deployed Engineering)、業務・事業ロジックの設計。現場に入り、成果が出るところまで実装します。
▶こちらからお問合せください
フィジカルAI・ドローン・イノベーション設計
|株式会社文化資本創研
社会課題からのバックキャストによる、フィジカルAI(Physical AI)・ドローン・新産業・地域のイノベーション設計。
▶こちらからお問合せください
学際的・国際的な産学連携
|一般社団法人デジタル・オープンイノベーション・キャンパス(DOIC)
必要な研究者・研究機関・共用研究設備を国内外から探索し、企業課題を研究テーマへ翻訳し、PoC・共同研究・社会実装まで接続します。
▶こちらからお問合せください
一社ですべてを対応しないのは、フィジカルAI(Physical AI)の判断が技術・研究・事業の三つを専門的に、かつ同時に見ないと成立しないからです。
いずれにも、著者が関わりをもっております。
執筆者
木林 威夫(きばやし たけお)
WITHPROJECTS株式会社では、AIと経済学の研究と学会運営に従事。
株式会社文化資本創研では、文系・理系という境界を越え、企業、大学、行政、地域、技術を横断しながら、様々な業界におけるイノベーションの企画・社会実装を担当。
一般社団法人デジタル・オープンイノベーション・キャンパス(DOIC)では、学際的・国際的な産学連携コンサルティングに取り組む。
人間開発の達成から将来の社会をバックキャストし、AI、フィジカルAI(Physical AI)、大学研究、製造技術、現場データを結合して新しい産業・事業を作ることをテーマとしている。
現在も企業のフィジカルAI(Physical AI)・ドローン関連案件において、既存技術の再定義、機体・AI・研究の結合、検証設計、データ戦略、事業化に取り組んでいる。
関連記事
Physical AI時代、日本の工場データを「守るだけ」では負ける ── Physical AIデータ精製という考え方
Physical AI事業化・FDE支援(サービス)
【NVIDIA×日本政府、官民10.5兆円】次の巨大市場(フィジカルAI)は、「未だ見えていない技術」から生まれる
主な参考資料
AIロボティクスに関する関係府省連絡会議「AIロボティクス戦略 ~社会実装を加速し、巨大市場を切り拓く~」(令和8年3月26日決定、令和8年5月27日一部変更)/同「AIロボティクス実装ロードマップ」
経済産業省「無人航空機」経済安全保障政策/「無人航空機に係る安定供給確保を図るための取組方針」(2026年3月)
経済産業省 無人機産業基盤強化検討会「中間取りまとめ」(令和7年12月24日)
内閣府「サプライチェーン強靱化の取組(重要物資の安定的な供給の確保に関する制度)」
内閣官房「政府機関等における無人航空機の調達等に関する方針」
経済産業省「2040年の就業構造推計」
田所祐一・伊吹竜也・三平満司「対称平面傾斜ロータ構造をもつヘキサロータ型全駆動UAVの動的可操作性解析と設計最適化」計測自動制御学会論文集 Vol.53 No.8(2017)
西尾卓純・趙漠居・岡田慧・稲葉雅幸「推力により天井固定可能なロータ分散型飛行マニピュレータの開発と飛行・吸着および手先位置制御」日本ロボット学会誌 Vol.40 No.8(2022)
東北大学流体科学研究所(低乱風洞実験施設/次世代環境適合技術流体実験共用促進事業)、および国内企業による公表事例
※制度・数値等は記事執筆時点の公開情報に基づきます。個別の制度利用、法令対応、安全基準等については、対象となる事業・用途に応じて最新の一次情報をご確認ください。
#フィジカルAI #Physical AI #PhysicalAI #ドローン #AIドローン #ロボティクス #空中マニピュレーション #全駆動ドローン #世界モデル #VLA #製造業 #産学連携 #FDE #国産ドローン #経済安全保障